类人机器人将视觉系统、分布式控制与大功率驱动机构集成于紧凑且动态的框架中,这会给信号完整性和长期机械可靠性带来多重挑战。高带宽的摄像头和传感器数据流需要贯穿整个机器人的高速互连通道,以实现无缝实时处理。数据线通常与电机驱动和开关电子元件并行布线,导致互连环境噪声较大,从而影响信号保真度。此外,连接器和电缆在不断运动的关节中穿行会导致逐渐磨损和机械应力,从而降低运行寿命,尤其是在机器人外形持续缩小的趋势下。
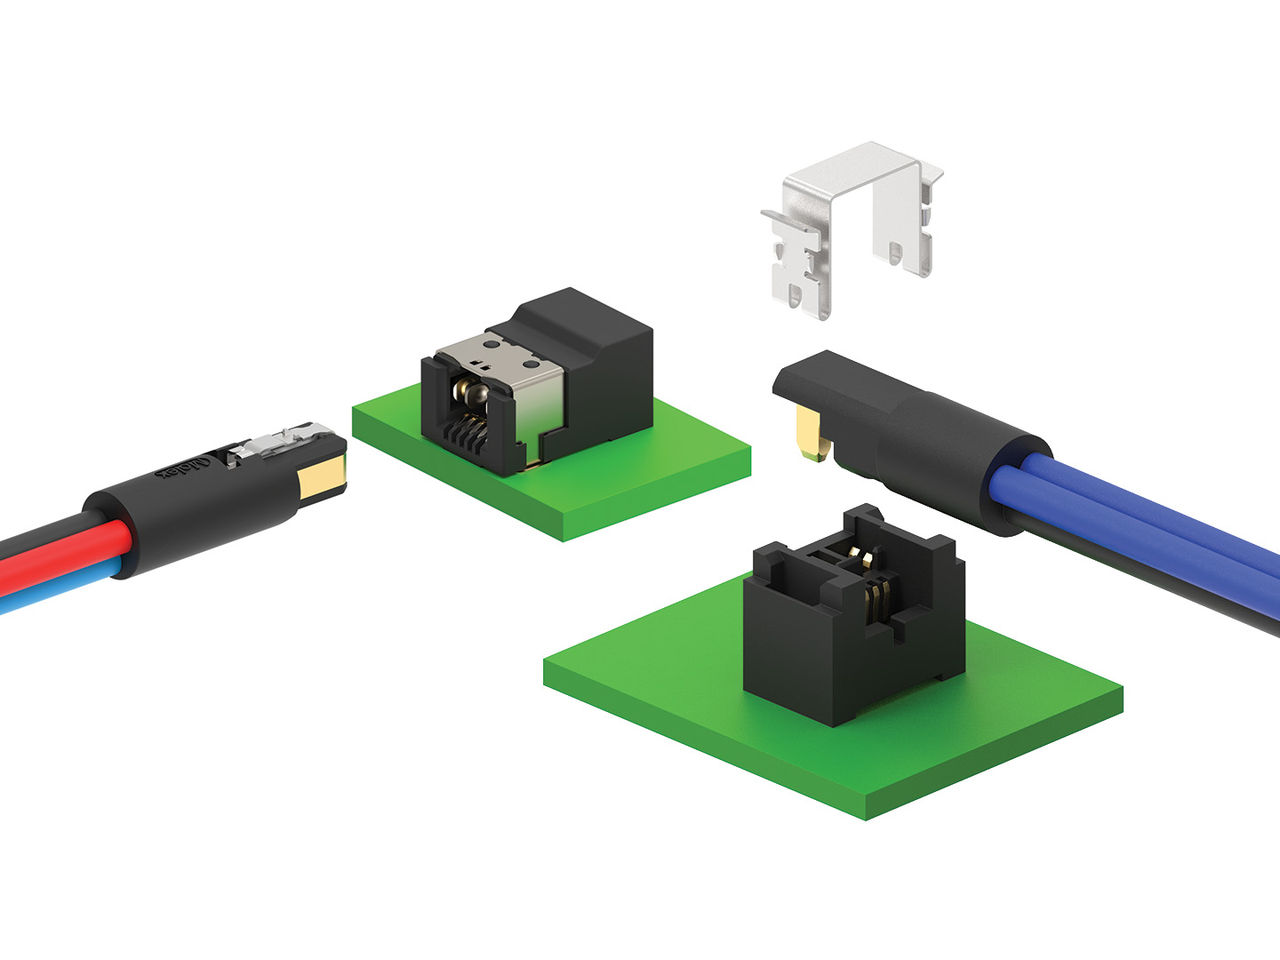
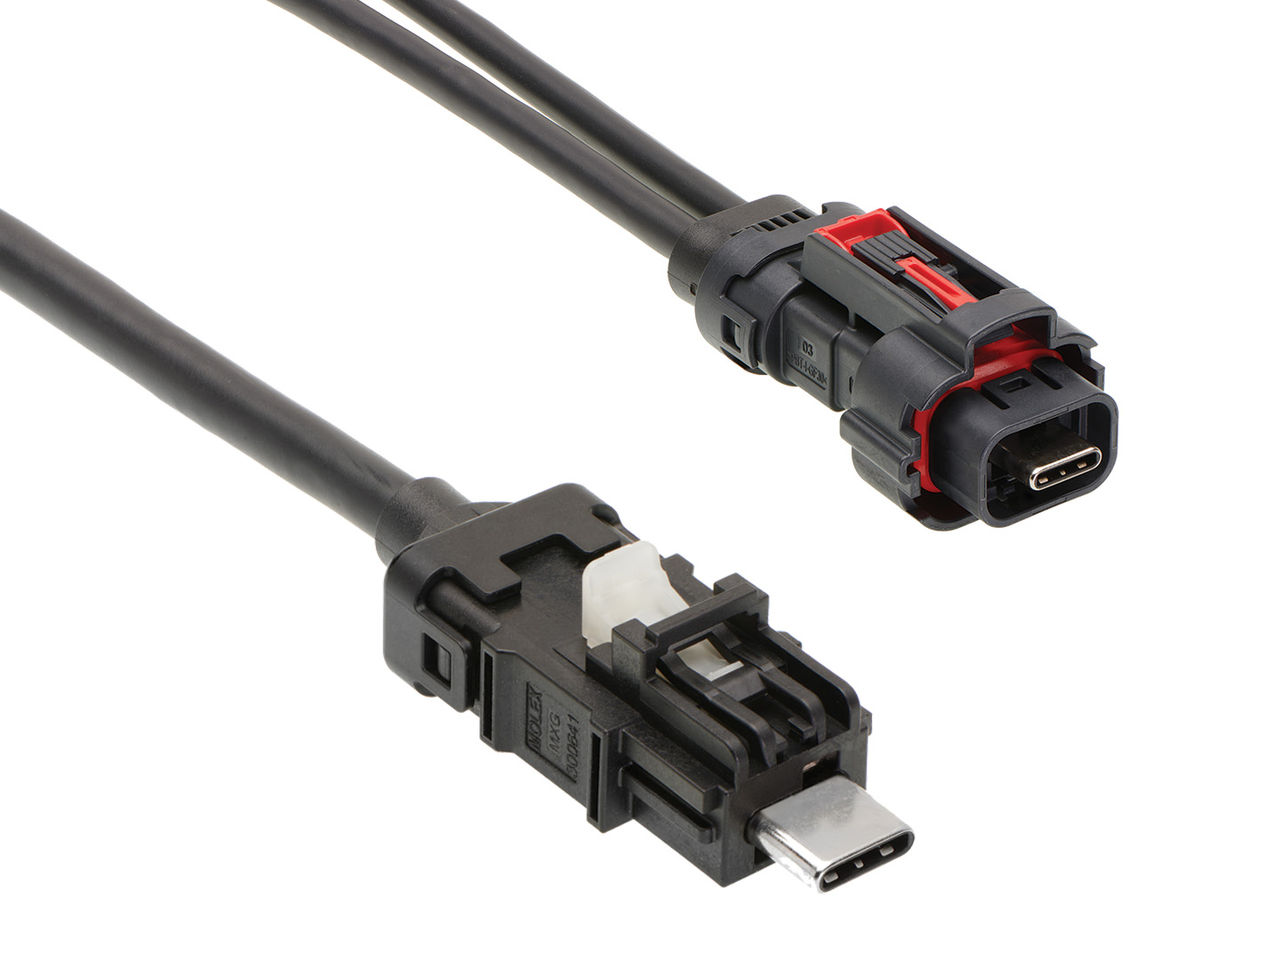
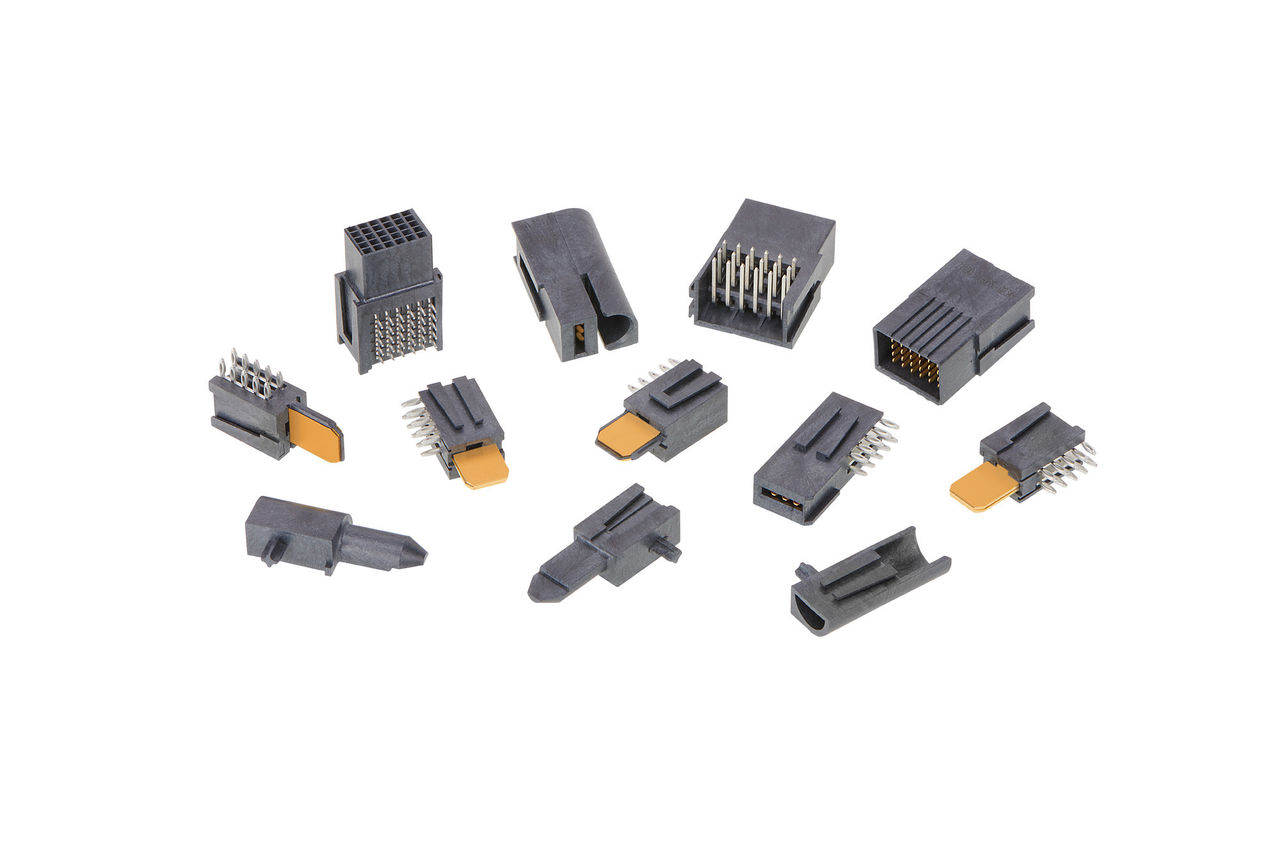
借助兼顾电气性能与机械耐久性的互连解决方案,有助于克服这些复杂挑战。采用受控阻抗结构的低损耗、屏蔽式数据连接器,可在高速通道上保持信号质量,而低电阻的电源连接器可最大限度减少电压降与功率损耗。灵活、节省空间的连接器支持紧凑的 PCB 布局,并实现穿过关节结构的耐用且高密度布线。抗震连接器能在持续运动中保持稳固的对配与一致的运行表现。
Molex 提供用于低损耗电力传输的高电流电源连接器,以及用于在视觉与传感系统中实现可靠数据传输的高带宽互连系统。耐用的高密度扁平柔性电缆/柔性印刷电路 (FFC/FPC) 和板对板连接器,可简化穿过关节及狭小空间的布线,支持节省空间且可扩展的设计。Molex 坚固耐用的互连解决方案采用坚固的锁定机构,可确保在震动剧烈的类人机器人环境中保持连接稳定性。